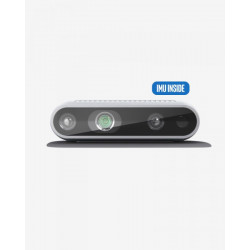

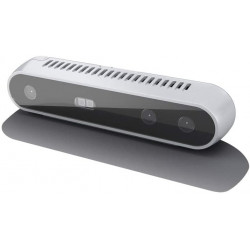

RealSense™ D415 to kompaktowa stereoskopowa kamera głębi przeznaczona do precyzyjnego pomiaru odległości, rekonstrukcji przestrzennej oraz systemów wizyjnych 3D. Kamera wykorzystuje stereoskopową technologię pomiaru głębi oraz sensory z migawką typu rolling shutter, zapewniając wysoką jakość danych głębi w stosunkowo wąskim polu widzenia 65° × 40°.
Zapytaj o cenę i dostępność na info(@)pronetkrakow.com.pl
RealSense™ Depth Camera D415
Producent: RealSense, Inc.
Kraj producenta: USA – Cupertino, Kalifornia
Kraj pochodzenia produktu: Chiny / Tajlandia, zależnie od partii produkcyjnej
RealSense™ D415 to kompaktowa stereoskopowa kamera głębi przeznaczona do precyzyjnego pomiaru odległości, rekonstrukcji przestrzennej oraz systemów wizyjnych 3D. Kamera wykorzystuje stereoskopową technologię pomiaru głębi oraz sensory z migawką typu rolling shutter, zapewniając wysoką jakość danych głębi w stosunkowo wąskim polu widzenia 65° × 40°.
Dzięki takiej charakterystyce D415 jest szczególnie dobrze przystosowana do zastosowań, w których ważniejsza od bardzo szerokiego pola obserwacji jest dokładność pomiaru niewielkich obiektów i szczegółów. Producent wskazuje ją między innymi do skanowania 3D, uwierzytelniania twarzy oraz rejestracji wolumetrycznej. Kamera może pracować zarówno w środowisku wewnętrznym, jak i zewnętrznym.
Specyfikacja techniczna
technologia pomiaru głębi: stereoskopowa
technologia sensora głębi: Rolling Shutter
zalecany zakres pracy: 0,5–3 m
minimalna odległość pomiarowa przy maksymalnej rozdzielczości: ok. 45 cm
dokładność pomiaru głębi: <2% przy odległości 2 m
pole widzenia głębi (FOV): 65° × 40°
maksymalna rozdzielczość obrazu głębi: 1280 × 720 px
maksymalna częstotliwość obrazu głębi: 90 kl./s
wbudowana kamera RGB: tak
rozdzielczość kamery RGB: 1920 × 1080 px
rozdzielczość sensora RGB: 2 MP
częstotliwość obrazu RGB: do 30 kl./s
technologia sensora RGB: Rolling Shutter
pole widzenia kamery RGB: 69° × 42°
moduł kamery: RealSense Module D415
procesor obrazu: RealSense Vision Processor D4
IMU / jednostka inercyjna: nie
interfejs komunikacyjny: USB-C 3.1 Gen 1
wymiary: 99 × 20 × 23 mm
punkt montażowy: 1 × gwint 1/4"-20 UNC
dodatkowe punkty montażowe: 2 × gwint M3
środowisko pracy: wewnętrzne / zewnętrzne
Oprogramowanie
Do pełnego wykorzystania możliwości kamery, w szczególności obsługi danych głębi i tworzenia własnych aplikacji wizyjnych, wykorzystywany jest RealSense SDK 2.0 (librealsense) – wieloplatformowy zestaw narzędzi programistycznych udostępniany przez producenta jako oprogramowanie open source. SDK obsługuje aktualne kamery głębi RealSense i umożliwia integrację z różnymi środowiskami oraz językami programowania.
Obsługiwane platformy obejmują m.in.:
Windows 10 / Windows 11
Linux / Ubuntu
NVIDIA Jetson
macOS
Producent udostępnia również instrukcje dla wybranych innych platform, m.in. Raspberry Pi i Android.
Do konfiguracji, diagnostyki i testowania kamery można wykorzystać aplikację RealSense Viewer. Program pozwala m.in. na:
podgląd obrazu RGB i mapy głębi
wizualizację chmury punktów 3D
zmianę parametrów kamery
rejestrowanie danych z kamery
odtwarzanie wcześniej zarejestrowanych danych
eksport danych chmury punktów
konfigurację zaawansowanych ustawień urządzenia.
RealSense SDK 2.0 umożliwia także wykorzystanie funkcji samokalibracji kamer serii D400. W przypadku D415 producent wskazuje możliwość wykonania kalibracji bez specjalistycznych wzorców kalibracyjnych.
Zastosowanie
RealSense D415 może być stosowana wszędzie tam, gdzie konieczne jest pozyskanie informacji o głębi i geometrii obserwowanej sceny, w szczególności w zastosowaniach wymagających stosunkowo wysokiej dokładności pomiarowej.
Typowe zastosowania obejmują:
skanowanie obiektów 3D
wykonywanie pomiarów przestrzennych
tworzenie modeli i chmur punktów 3D
rekonstrukcję trójwymiarową obiektów
analizę wymiarów i geometrii obiektów
systemy machine vision i computer vision
rozpoznawanie oraz lokalizację obiektów
systemy uwierzytelniania i analizy twarzy
rejestrację wolumetryczną
robotykę
automatykę przemysłową
prototypowanie systemów wykorzystujących widzenie przestrzenne
systemy interakcji człowiek–maszyna
projekty naukowo-badawcze wymagające rejestracji informacji RGB i głębi.
RealSense™ D415 to kompaktowa stereoskopowa kamera głębi przeznaczona do precyzyjnego pomiaru odległości, rekonstrukcji przestrzennej oraz systemów wizyjnych 3D. Kamera wykorzystuje stereoskopową technologię pomiaru głębi oraz sensory z migawką typu rolling shutter, zapewniając wysoką jakość danych głębi w stosunkowo wąskim polu widzenia 65° × 40°.